适用场景
在实验室软件中连接 AMB300 / RobotKit 机器人,查看状态、地图与控制权,并使用导航和手动运动控制。需要已配置的机器人设备和相应操作权限。
使用步骤
- 先在设备管理中配置 RobotKit TCP 设备,核对设备地址与网络连通性。
- 打开「RobotKit 控制台」,在设备选择框中选择目标机器人,查看连接状态、电量、位置和安全状态。
- 需要控制时点击「抢占控制权」,确认控制权归属后再进行后续操作。
- 根据任务查看地图与站点,使用导航功能;手动调试时按住方向键进行运动,松开后停止。
- 操作结束后确认机器人停止,再释放控制权。调试接口时可进入 RobotKit API 测试页面,填写连接信息和测试报文。
操作前确认
手动运动和导航会影响真实设备。确认工作区无人、急停可用、任务与设备身份正确后再操作。页面上的命令返回与实际运动结果应分别确认。
界面截图
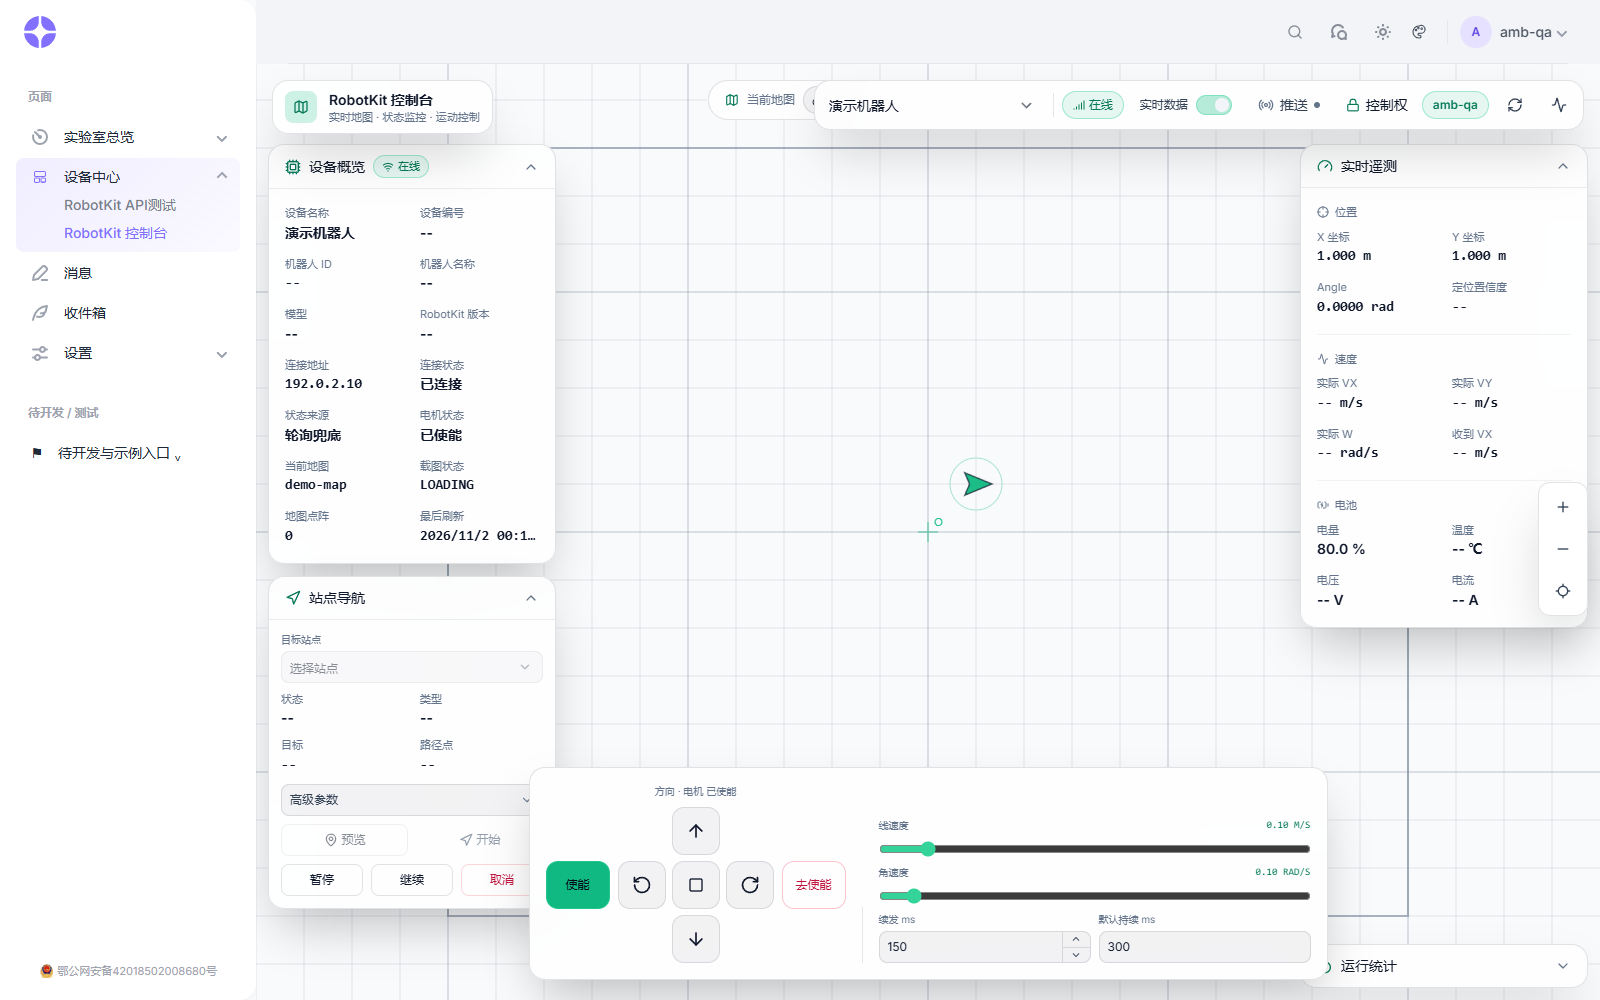
实际软件界面,使用隔离演示设备与状态数据;本次截图未连接机器人。
常见问题
- 设备未出现:先检查设备管理中的配置和当前账号的页面权限。
- 控制按钮不可用:检查连接、控制权、安全状态和操作权限。
- 地图没有内容:先确认设备返回了有效地图;演示截图中地图数据为空。